平台简介:
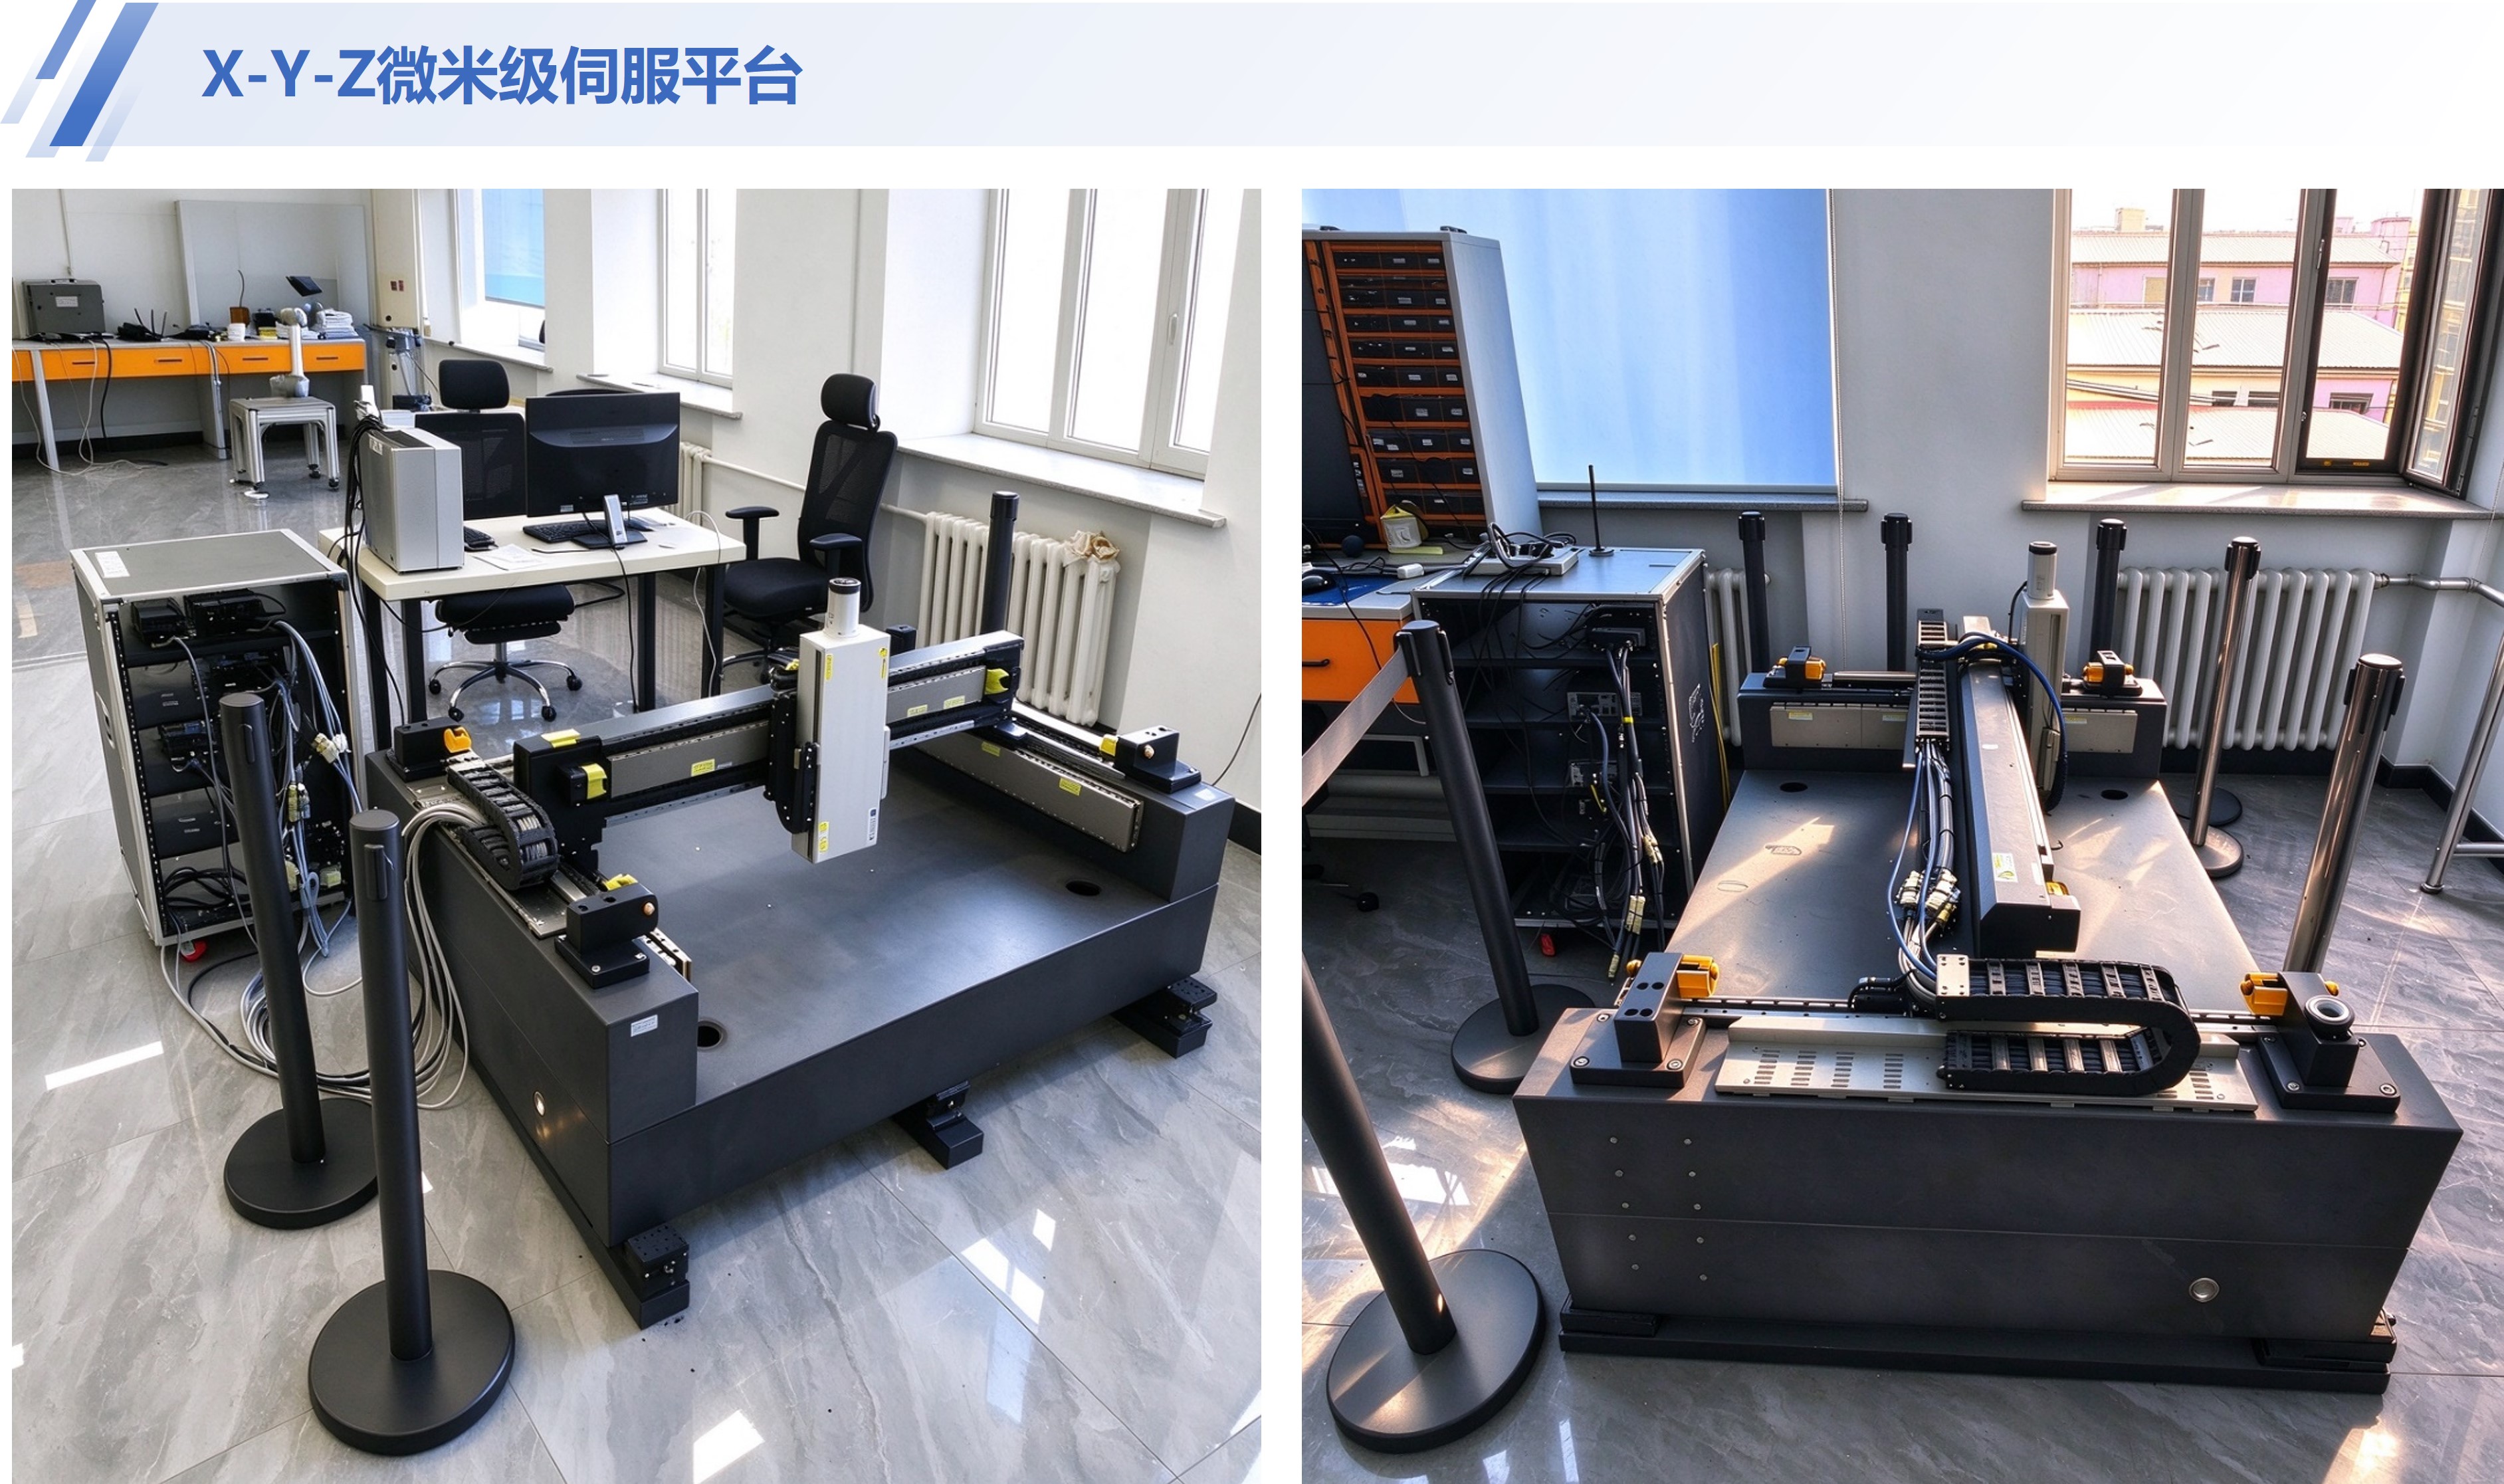
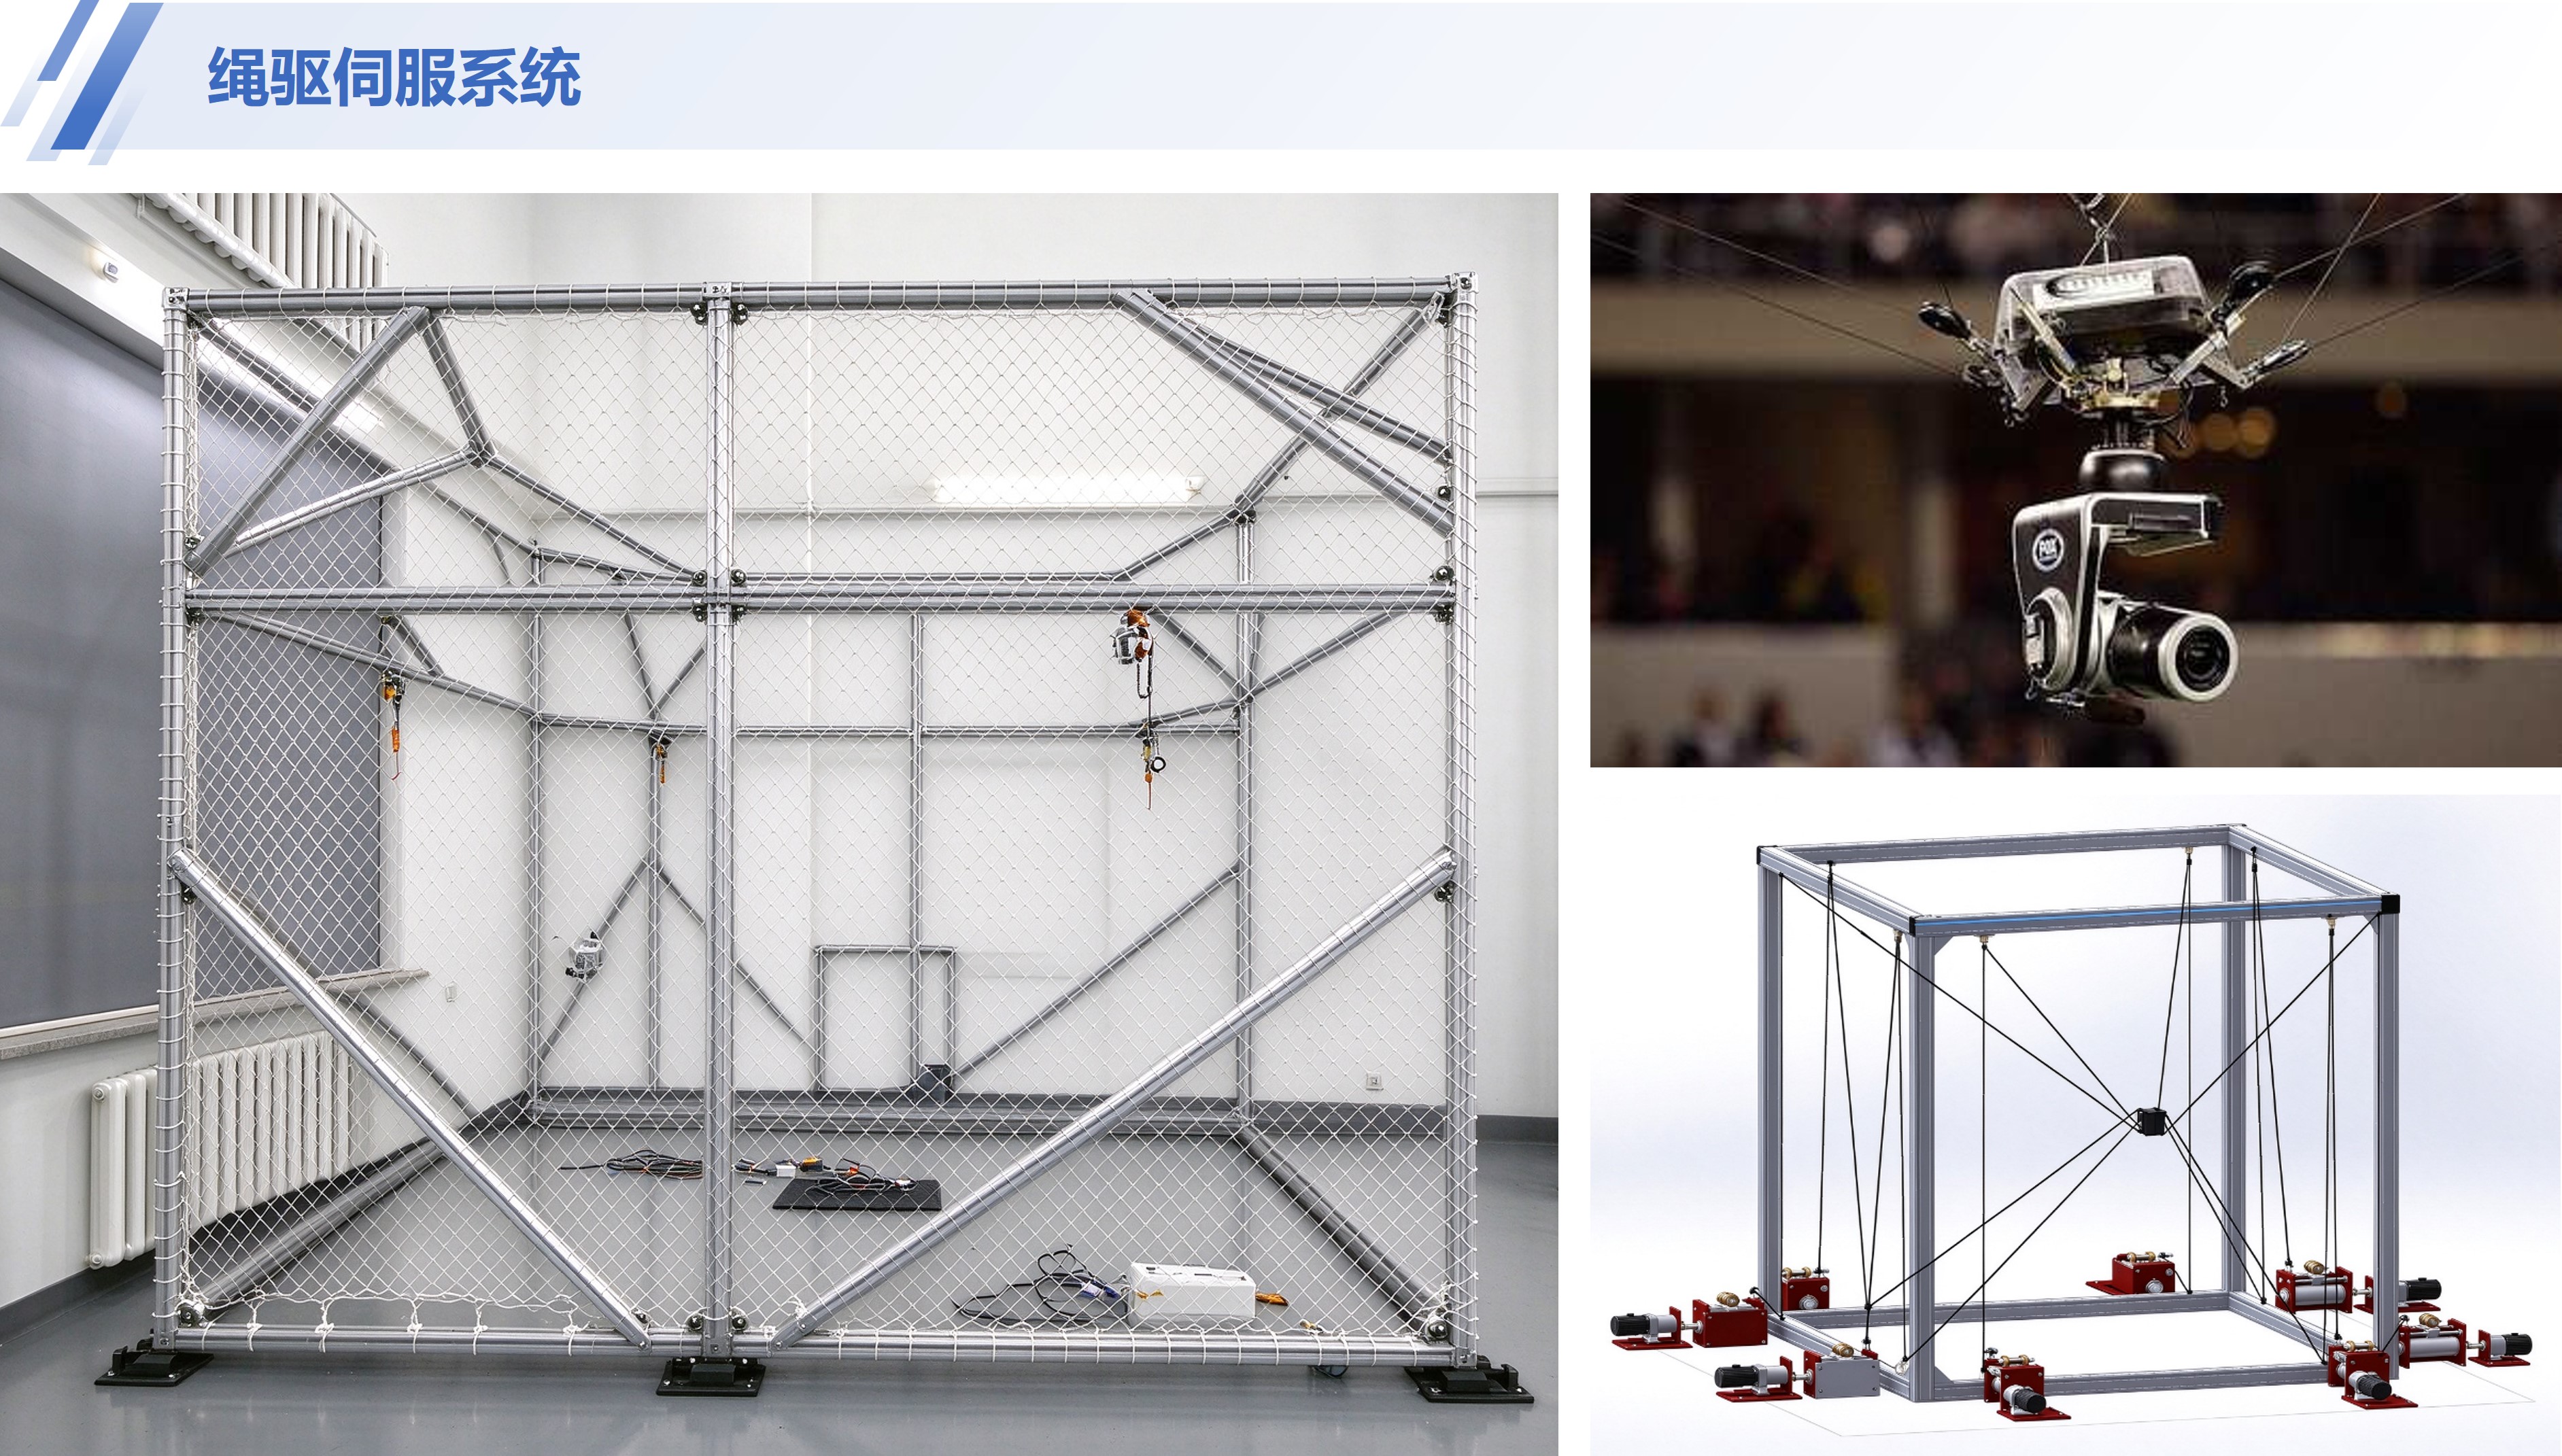
高精度伺服运动控制平台主要面向光机电一体化设备中的高精度伺服控制算法验证工作。以经典的三环调速系统为基础,研究先进控制算法在伺服控制中应用的可能性。该平台有三个部分构成,其一是柔性绳驱动的伺服控制平台(可实现过驱、欠驱等状态下的空间3D定位);其二是工业伺服中常用的XYZ微米级定位平台(可实现双轴同步、多轴协同条件下的微米级定位)。