平台简介:
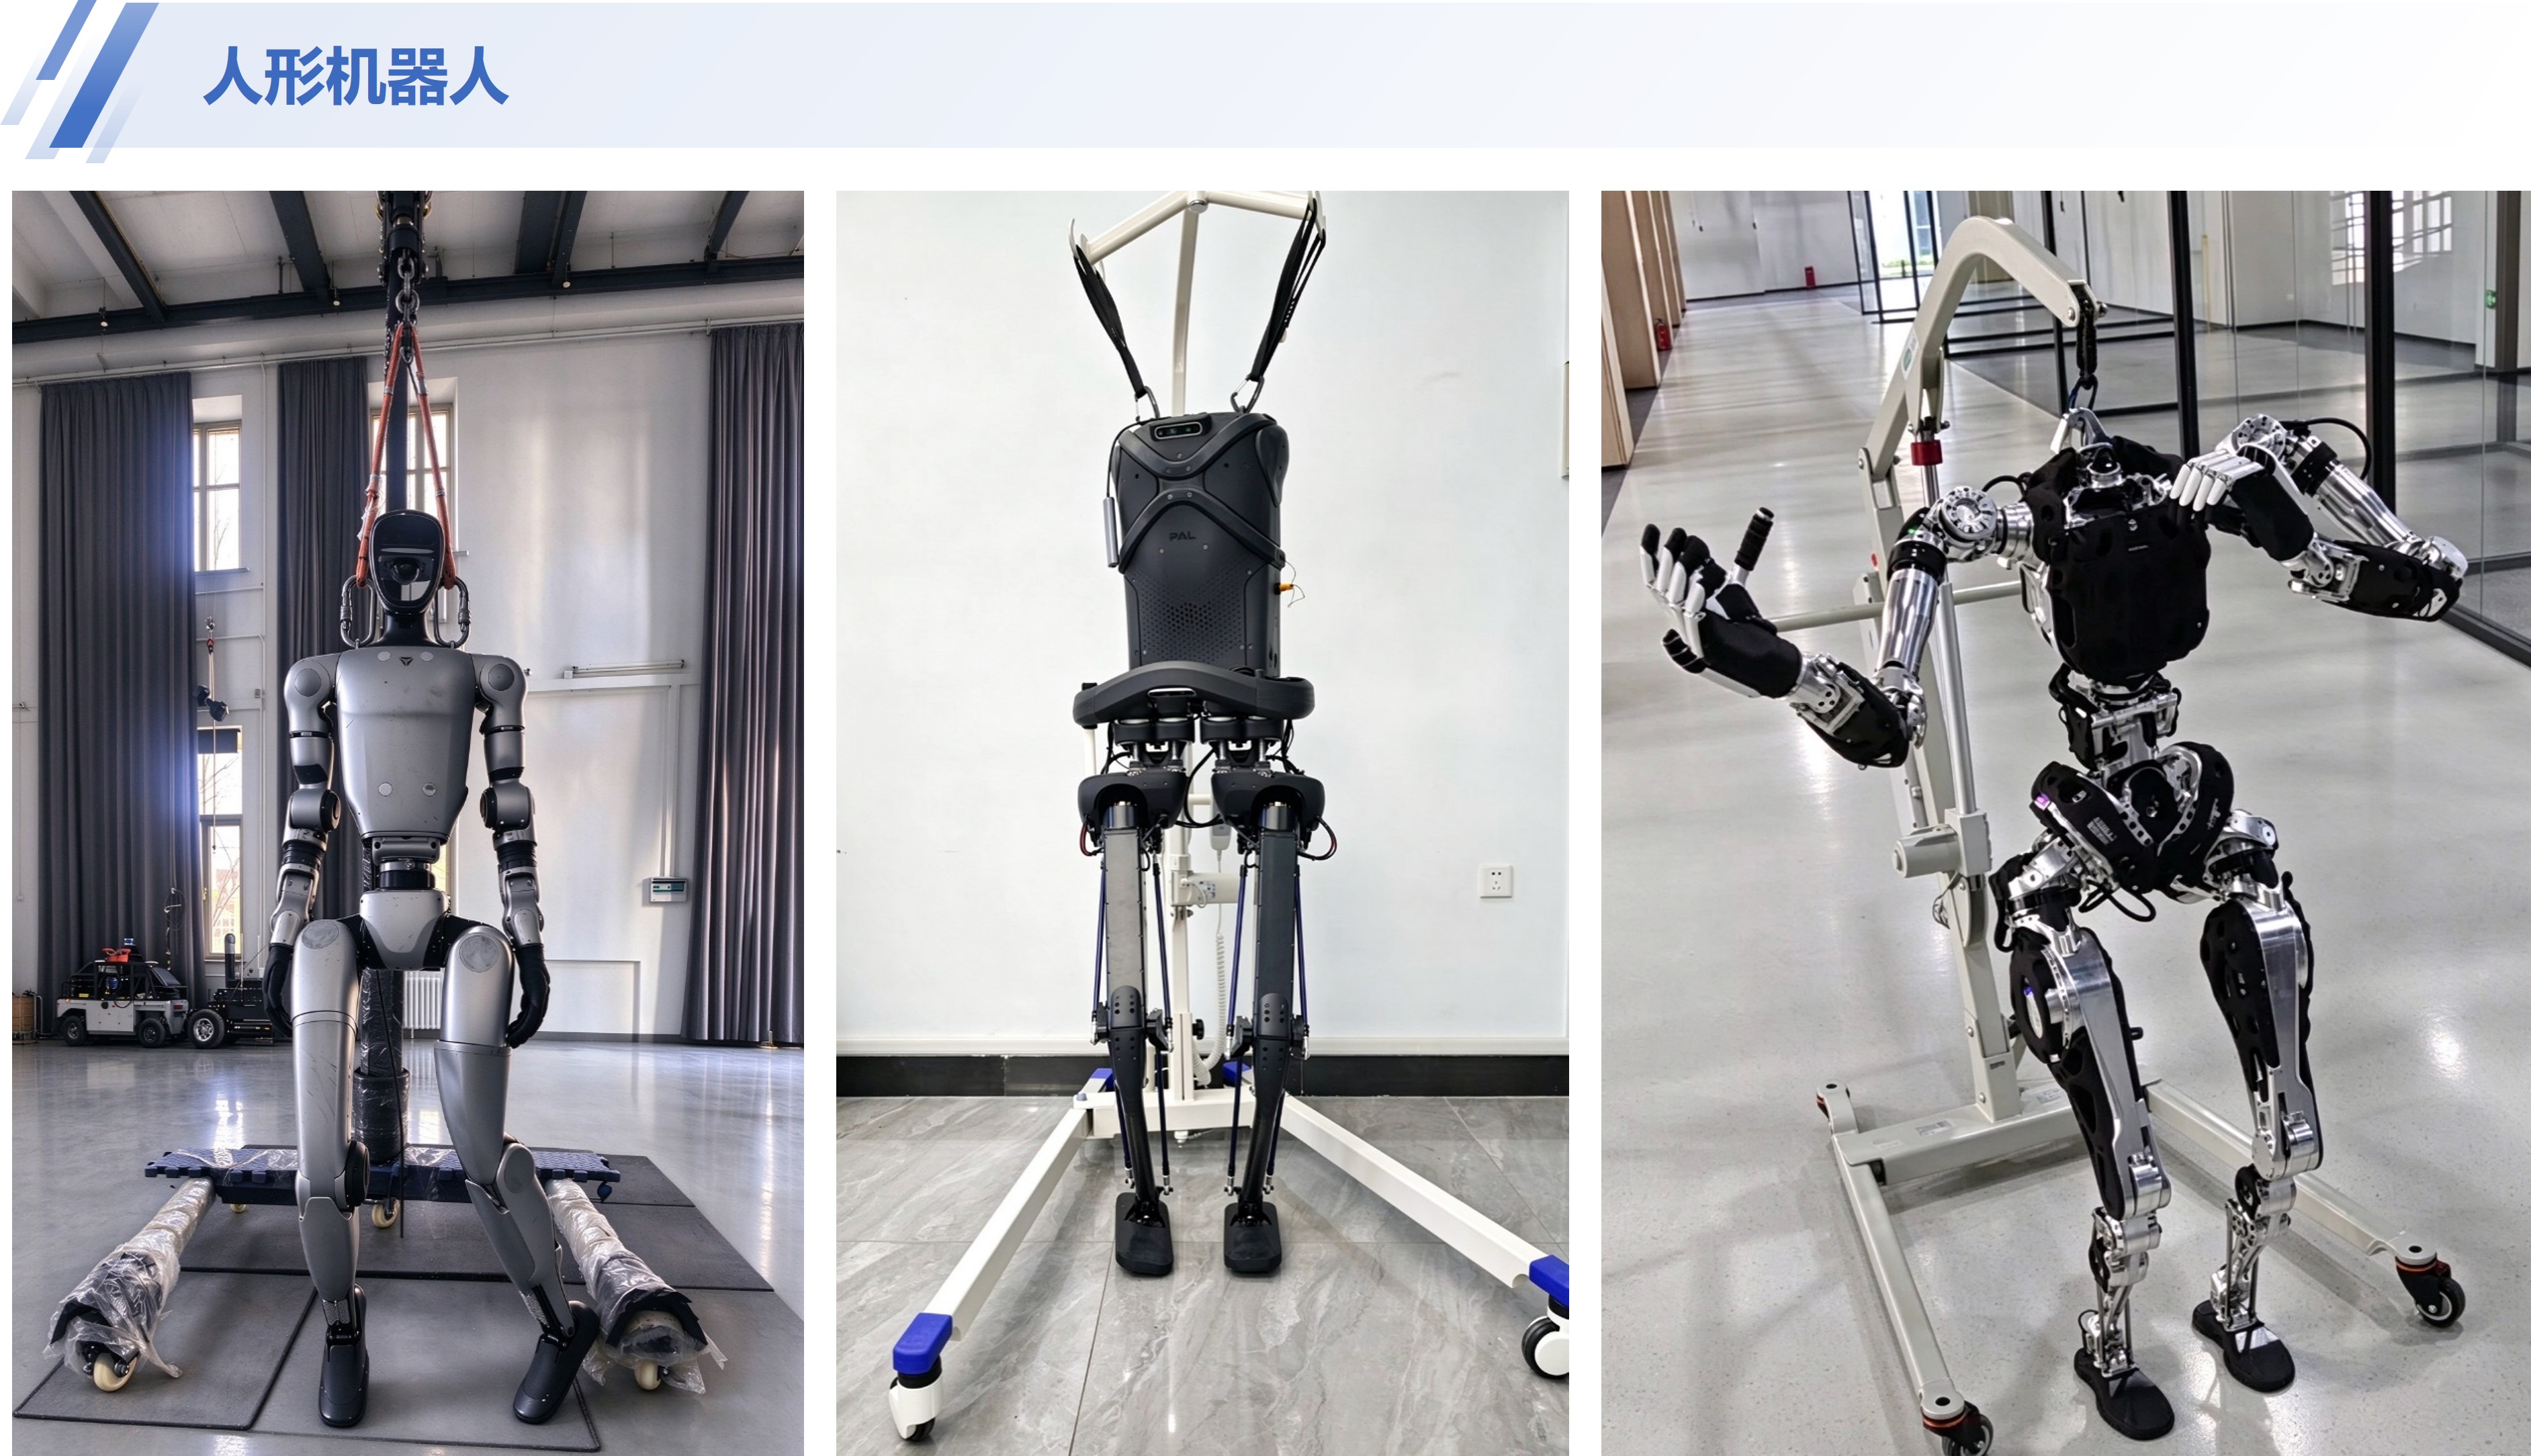
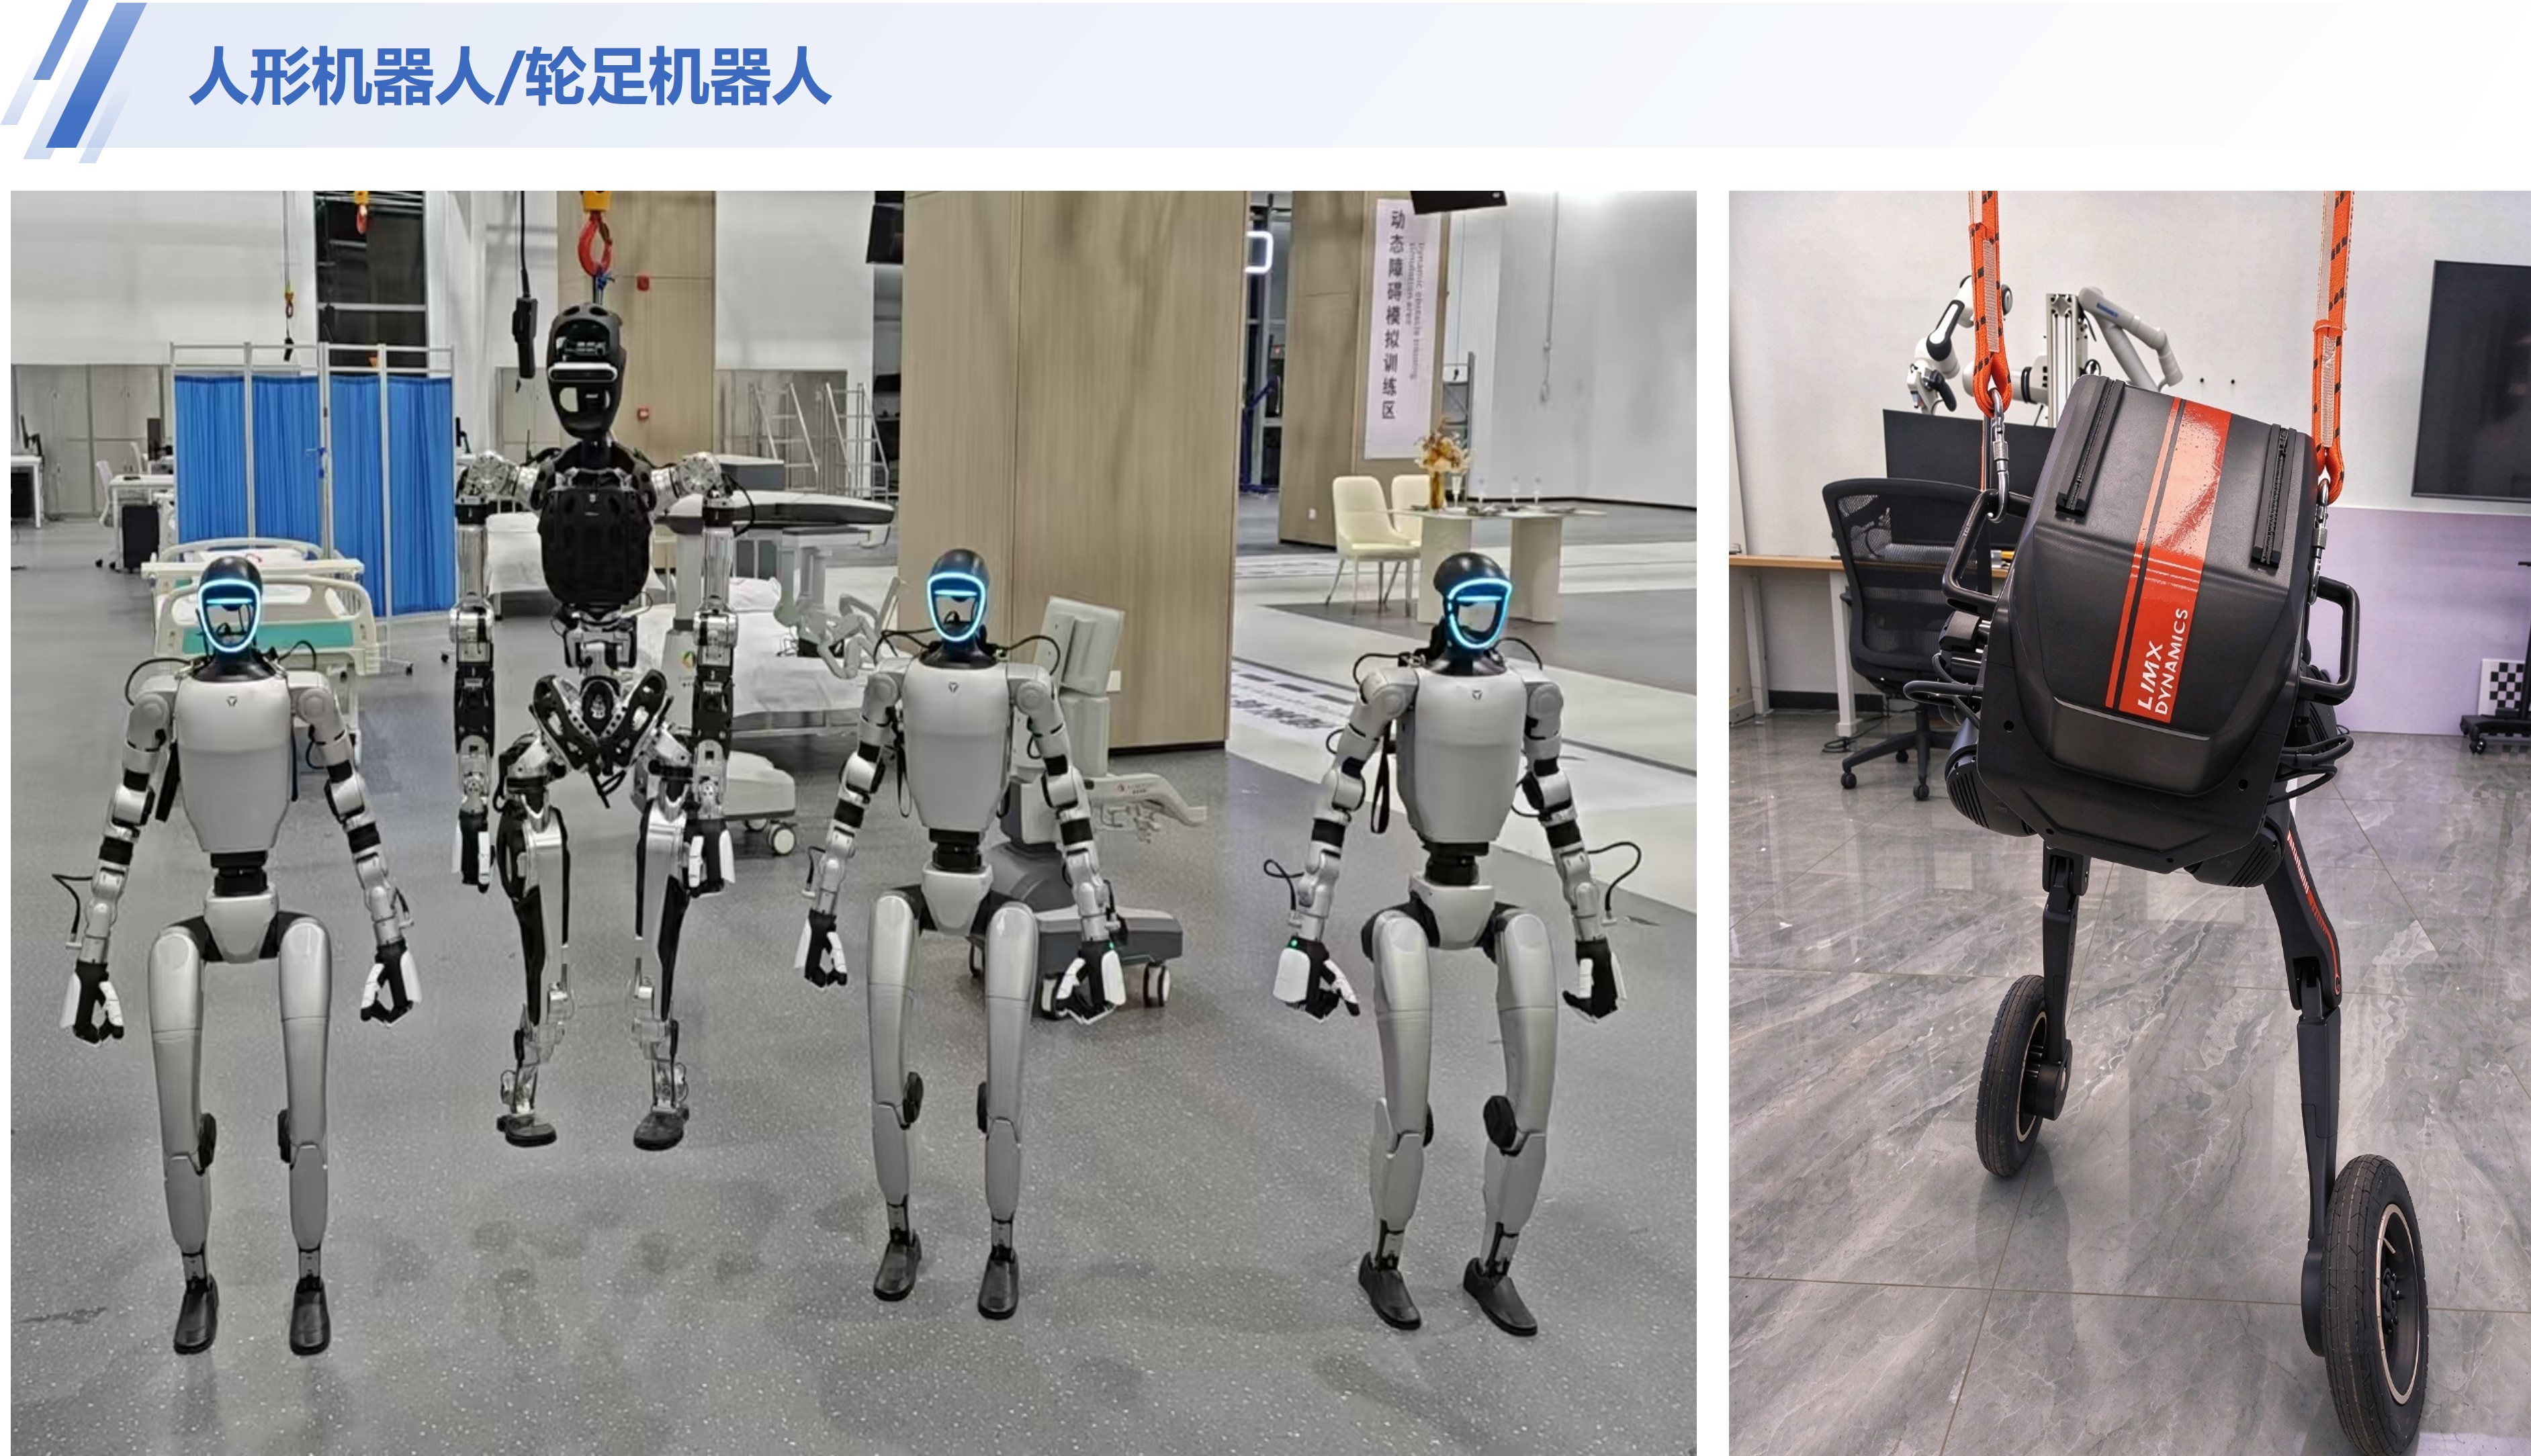
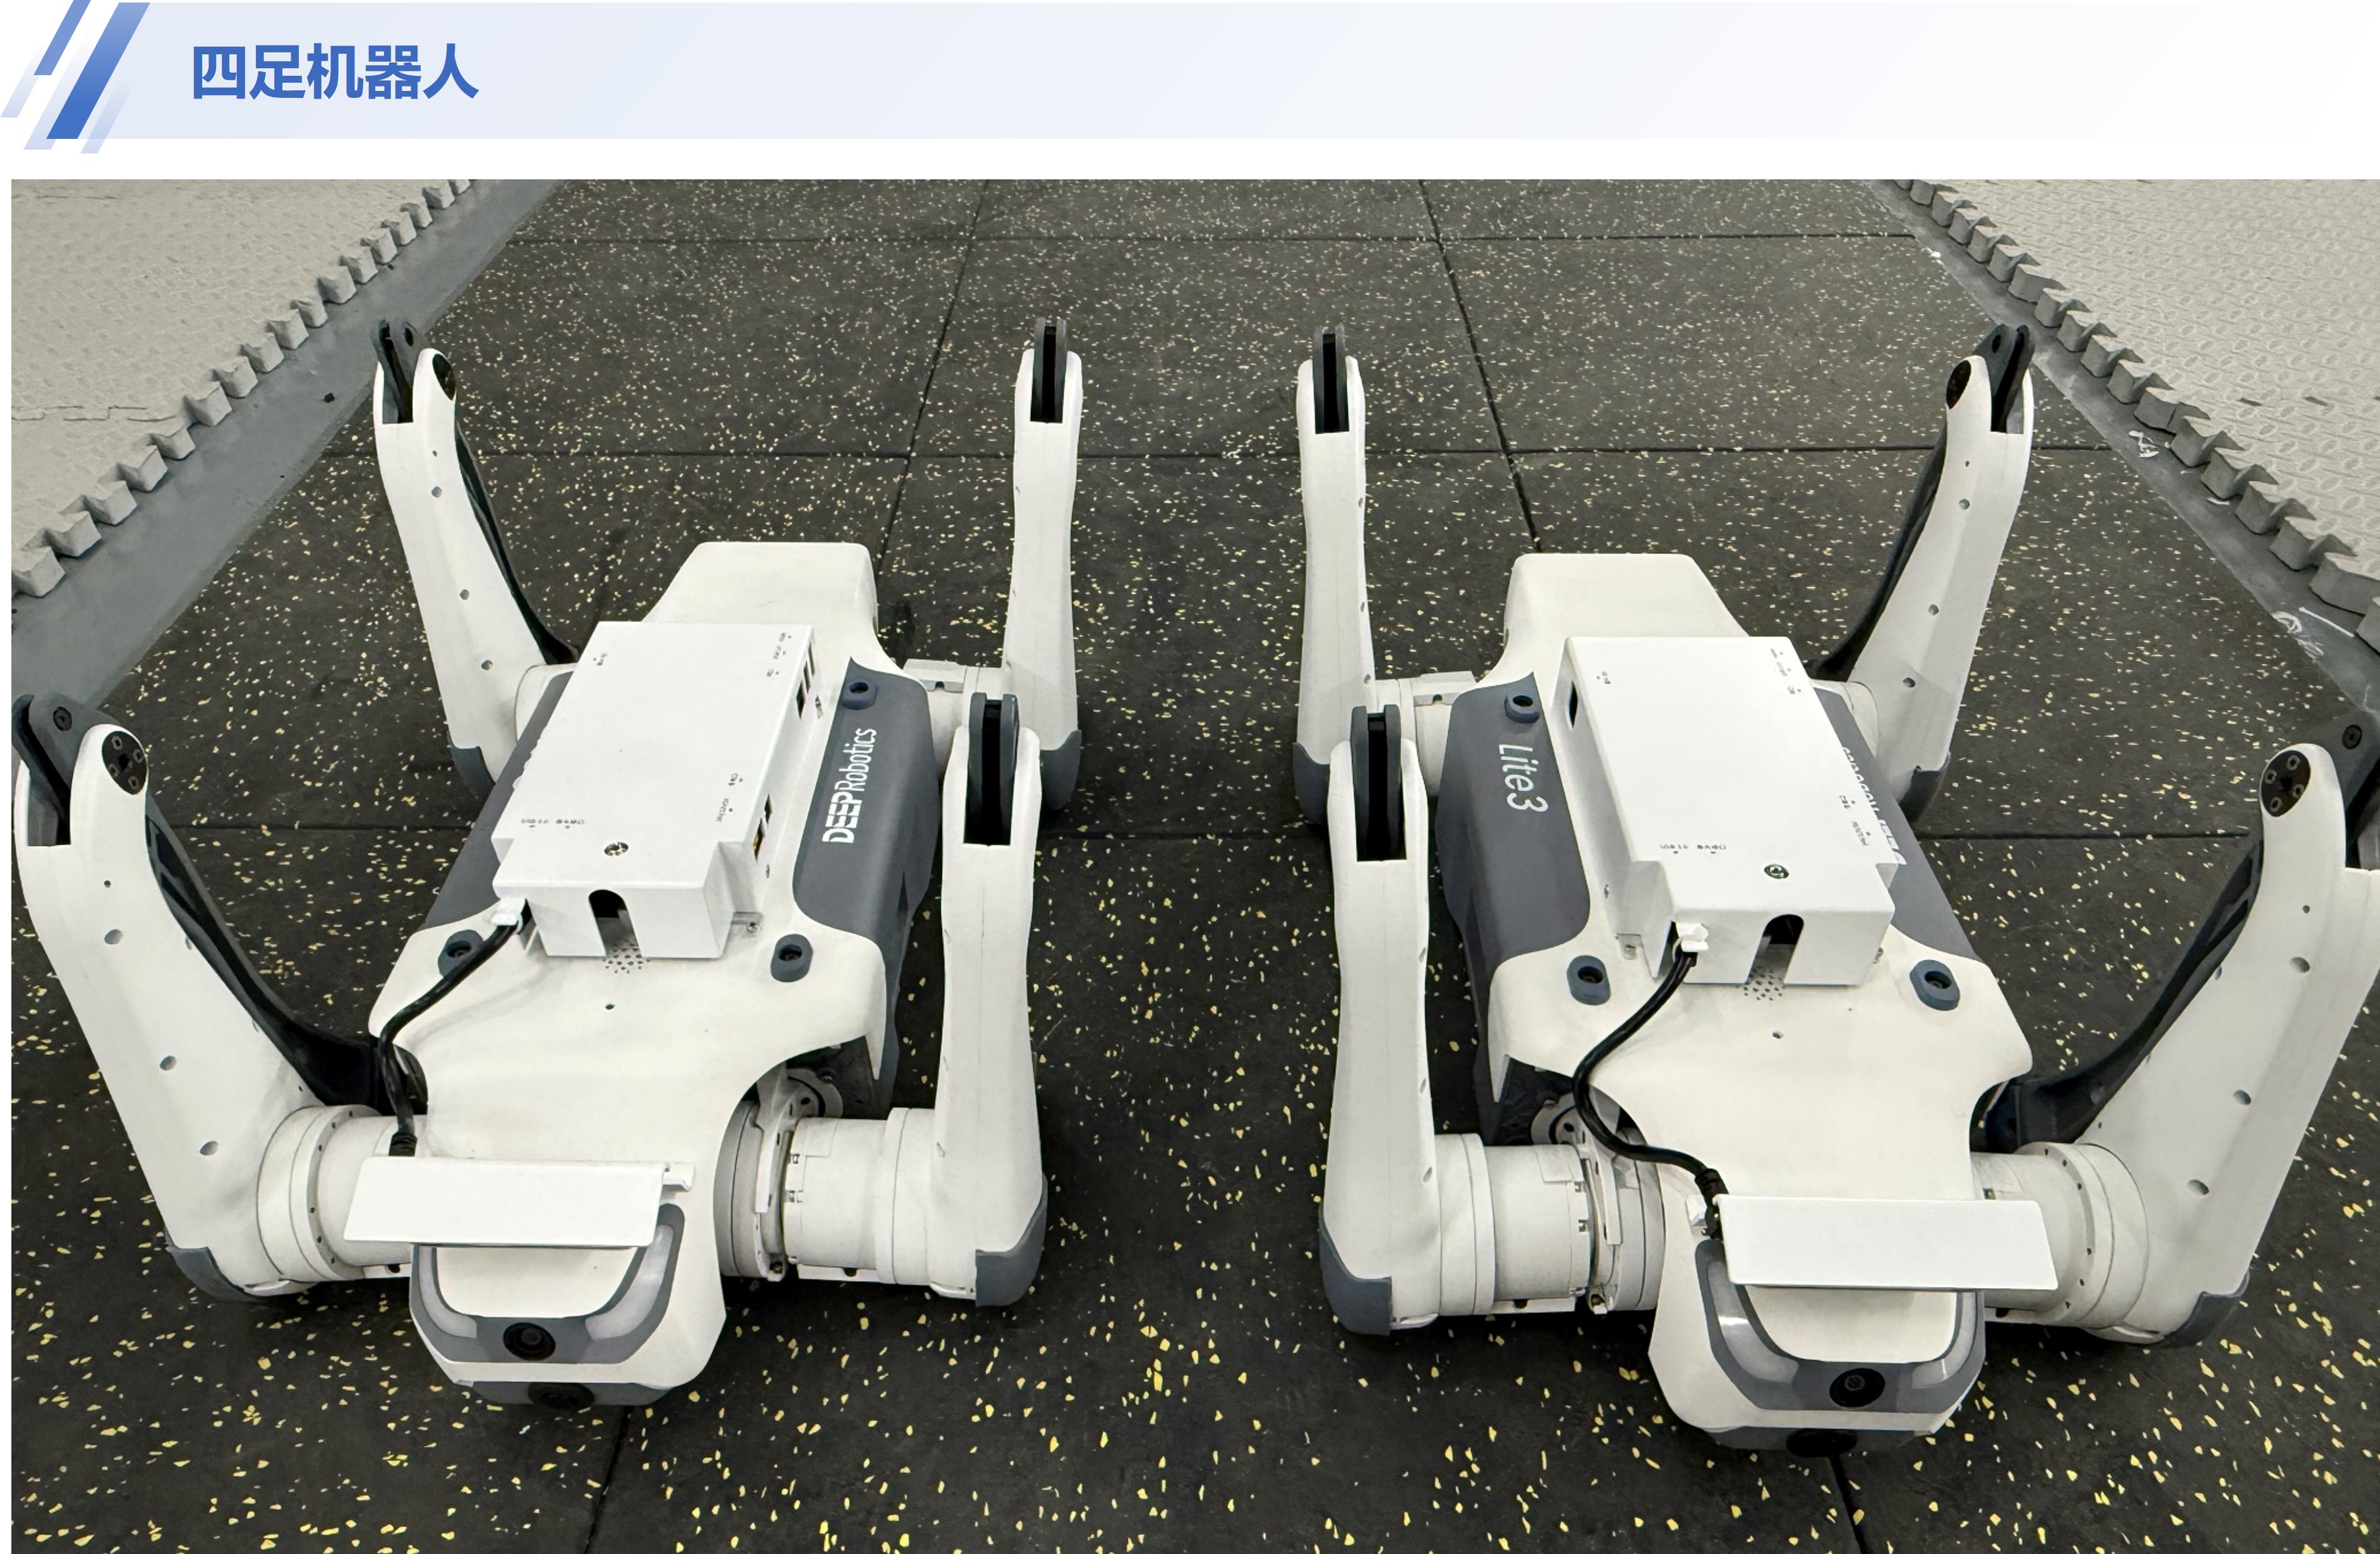
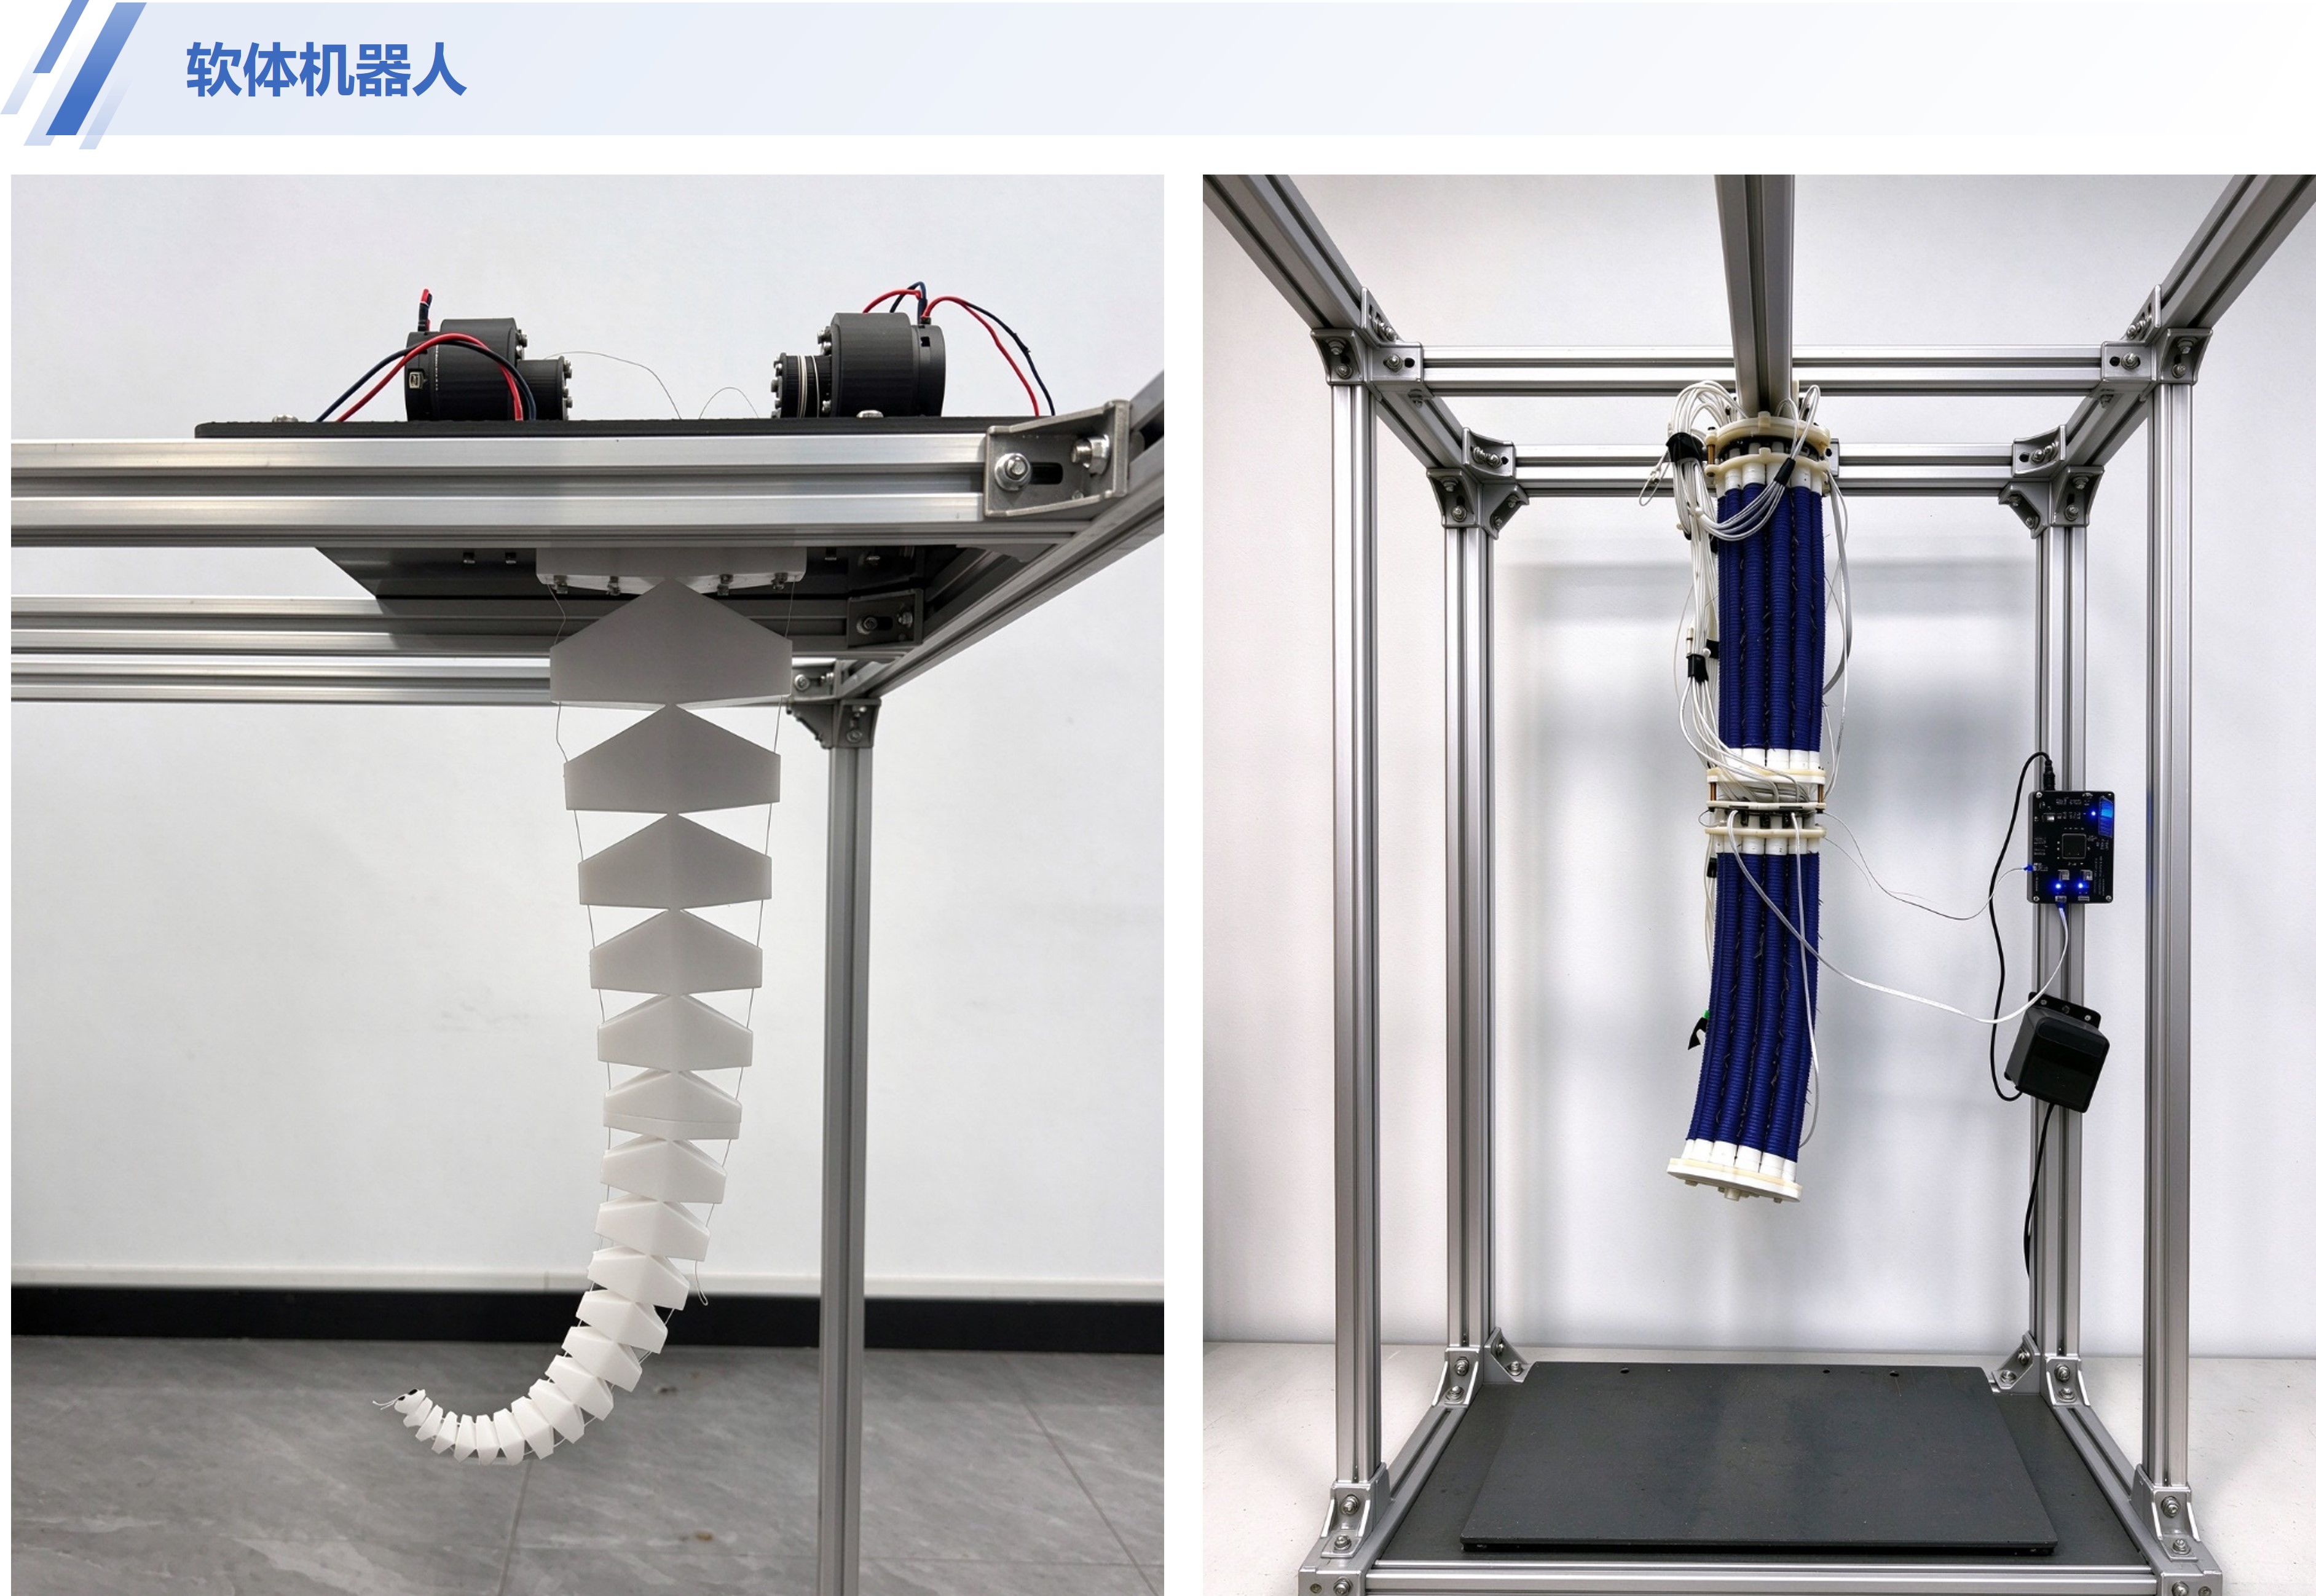
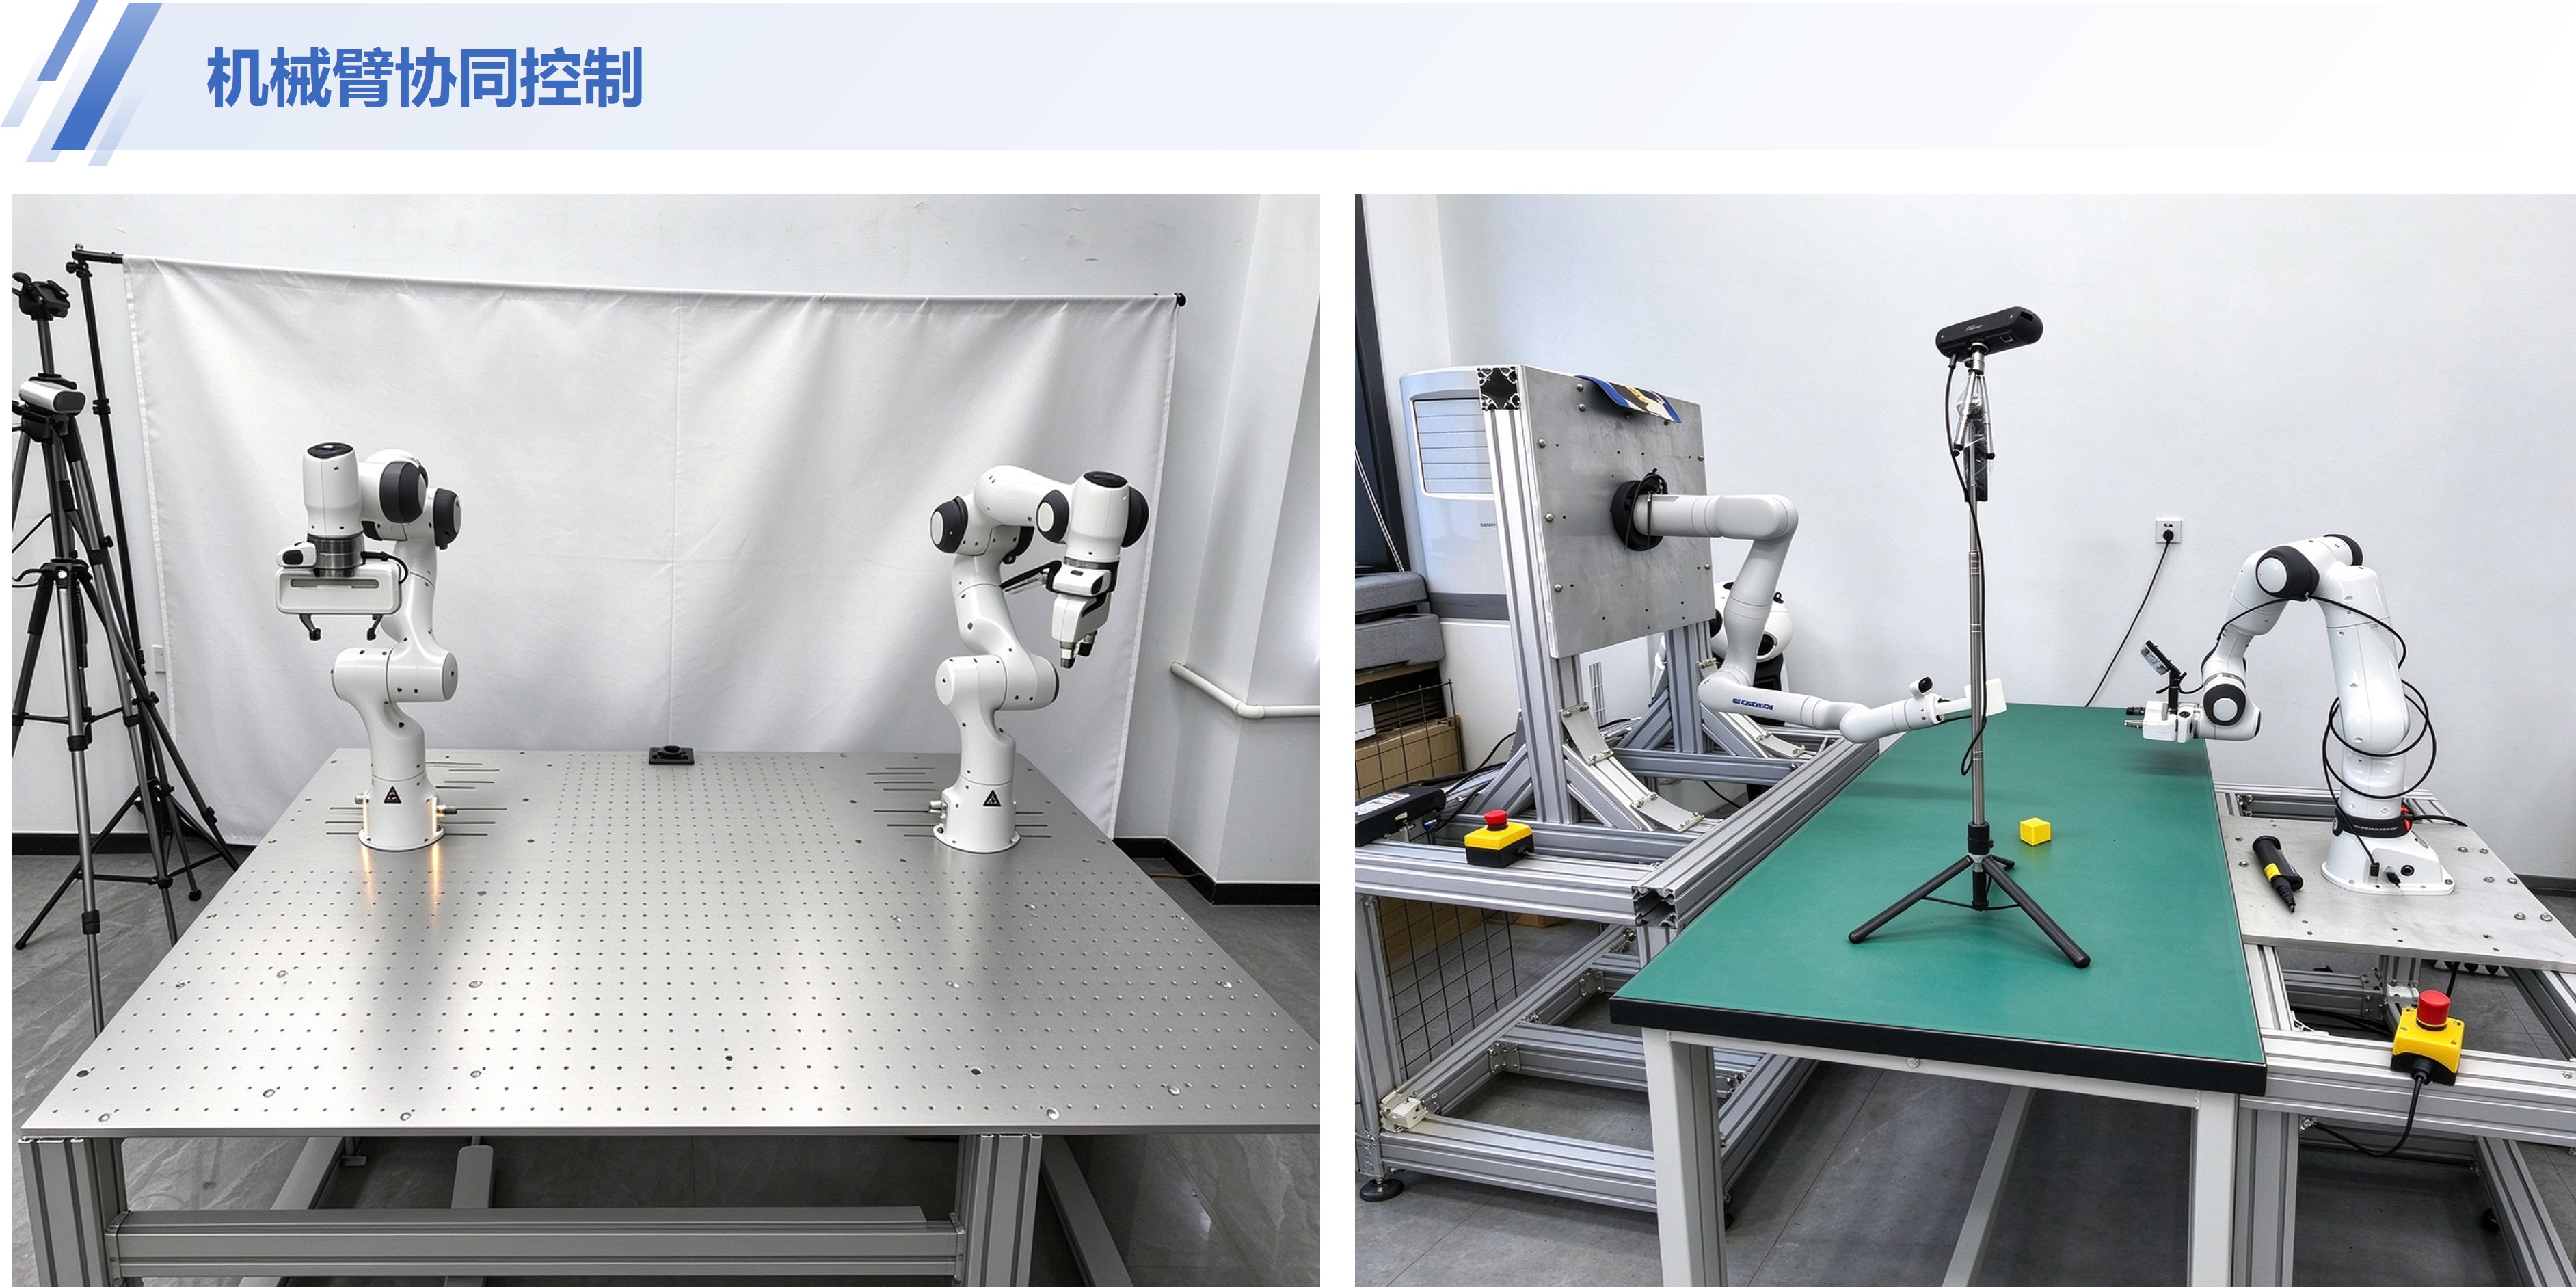
智能机器人系统面向多种机器人运动控制、环境感知与智能决策等关键技术的研究与验证,构建了涵盖人形机器人、四足机器人、轮足机器人、软体机器人及机械臂的综合实验平台。平台可开展足式机器人运动控制与步态规划、复杂地形适应与自主运动、多接触柔顺控制、机器人感知与自主导航、机械臂轨迹规划与视觉伺服等实验验证工作,为智能机器人在复杂环境下的运动控制、自主作业与人机协同等关键技术研究提供实验支撑,为相关算法开发、系统集成与技术应用提供可靠的验证条件。